
Крошечный микробот может путешествовать по живой толстой кишке
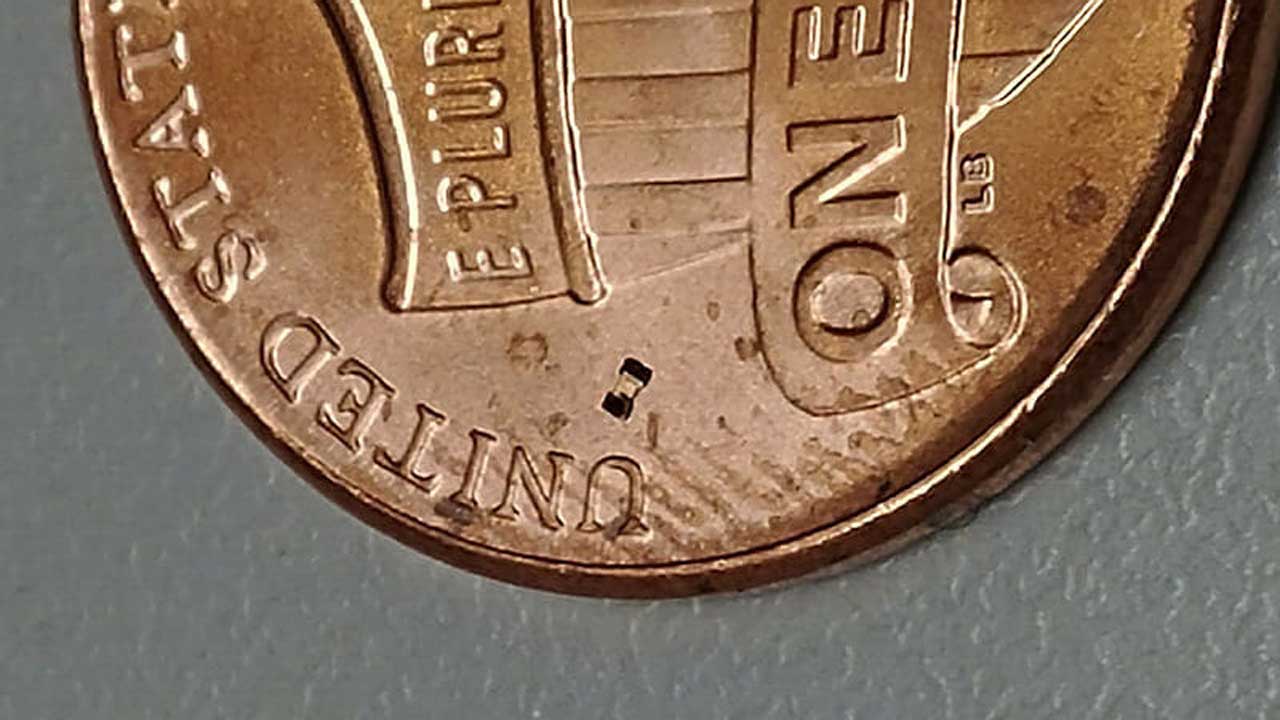
Инженеры Университета Пердью создали крошечного прямоугольного робота размером с несколько человеческих волос. На изображении ниже это крошечное прямоугольное устройство с черными концами. Крошечный робот может перемещаться по толстой кишке, перевертываясь из стороны в сторону, что было продемонстрировано на моделях живых животных.
Робот предназначен для перевозки наркотиков в организме человека и перемещается путем переворачивания, чтобы позволить ему перемещаться по пересеченной местности в толстой кишке человека. Робот также может перемещаться, переворачиваясь из стороны в сторону, а не из конца в конец. Робот предназначен для доставки лекарств непосредственно к месту назначения, чтобы устранить побочные эффекты, такие как выпадение волос или кровотечение из желудка, которые лекарства могут вызвать при использовании других методов доставки.
Исследование демонстрирует первый случай, когда микробот пронесся через биологическую систему in vivo. Крошечные роботы слишком малы, чтобы носить с собой батарею, поэтому они получают питание и беспроводное управление с внешней стороны тела с помощью магнитного поля. Исследователь Дэвид Каппеллери говорит, что когда команда применяет вращающееся внешнее магнитное поле, роботы могут вращаться так же, как автомобильная шина по пересеченной местности.
Магнитное поле может безопасно проникать в различные среды, включая человеческое тело. Исследователи решили использовать толстую кишку для экспериментов in vivo, потому что в нее легко попасть. Для крошечного робота это трудное путешествие, поскольку он движется против жидкости и материала, движущегося по толстой кишке в противоположном направлении.
Магнитный робот может перемещаться по толстой кишке, несмотря на условия, и это можно увидеть на видео выше. Команда провела эксперименты с использованием толстой кишки живых мышей, когда мыши находились под анестезией. Микробота вводили через прямую кишку в физиологический раствор. За процессом наблюдали в режиме реального времени с помощью ультразвукового оборудования.


